
特斯拉|探究丨辅助驾驶≠自动驾驶,这“锅”到底该不该由蔚来来背?( 三 )
从结果来看,FSD 9.0和之前的版本在体验上没有太大差别,依旧可以实现在城市/高速道路上进行变道、根据导航路线选择岔路、绕过其他车辆进行导航、在交叉路口进行转向等等,但最高速度限制却提升到80英里/小时(约合128.7公里/小时)。
其实稍微了解自动驾驶的朋友都知道,多传感器融合是自动驾驶发展的必经之路,同时也是目前业内认可度最高的终极解决方案,而特斯拉选择放弃毫米波雷达与传感器,选择走纯视觉路线,多少显得有些不够“合群儿”。
要知道,马斯克和特斯拉的工程师都是这个行业中最为杰出的人才,他们不会不知道多传感器融合的重要性,那么既然明知山有虎,为何还偏向虎山行呢?
这里,我们不得不提到融合方案中毫米波雷达的缺点,即信噪比较低。通俗来说,信噪比低意味着雷达会有大量误检测,而在视觉与雷达的所组成的融合传感中,倘若两者得出的感知结果不同,那么系统将会相信视觉而忽视雷达。
当然,雷达在融合方案中也绝非是“死命题”,例如可以换装4D毫米波来提升角分辨率精度,但由于目前4D毫米波技术仍不成熟,且成本偏高,产能有限,故而马斯克果断放弃,转攻视觉感知。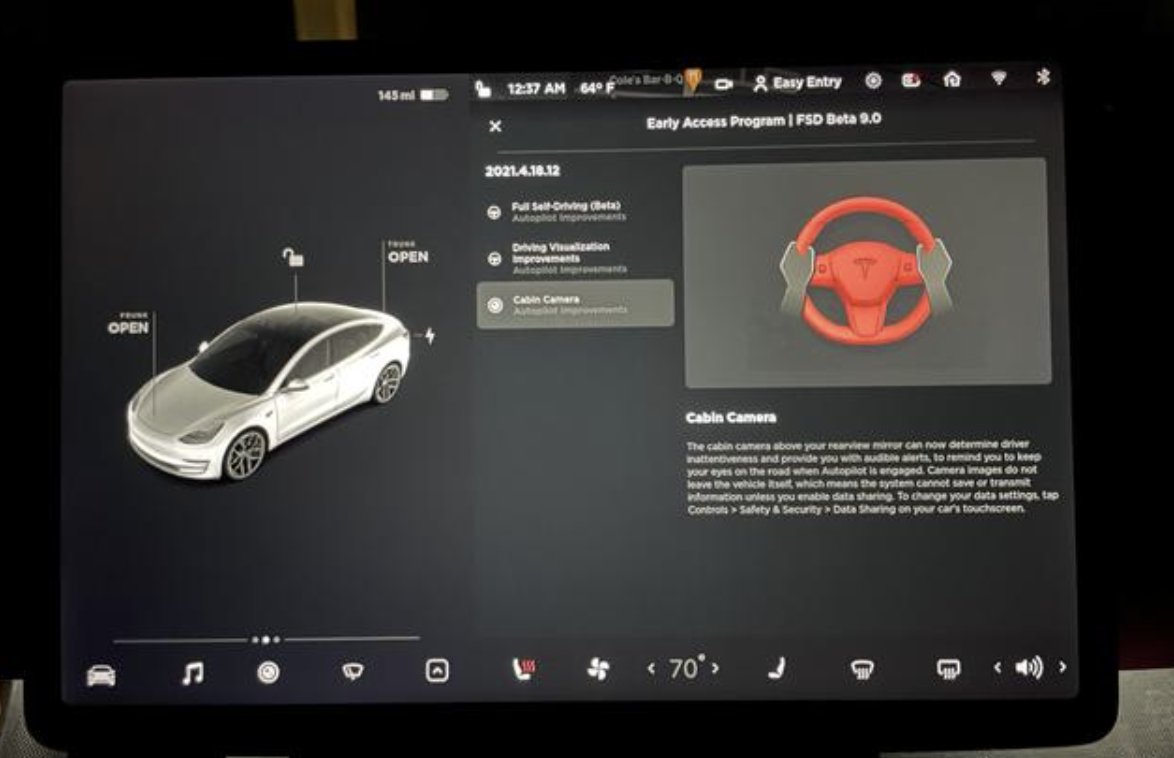
不过,现阶段的FSD 9.0还属于初级阶段,并未进化到“完全体”,所以特斯拉在推送时也一度强调,需要驾驶员时刻双手紧握方向盘,确保可以时刻接管车辆。
虽然多传感器融合是当下主流技术手段,但在自主驾驶层面是有瓶颈的,而特斯拉的纯视觉解决方案,未尝不是一个新的思路。
严格来说,特斯拉的这项技术也只是一种尝试,是V2X的网联化解决方案之一,但是要实现真正的无人驾驶,路漫漫其修远兮。
写在最后
理性客观的角度分析,近期发生的“蔚来事件”,还是过往的一系列类似状况,这 “锅”,不能让“自动”驾驶或者蔚来全来背。技术进步是大趋势,用户正确应用是必要条件,在这个悲剧里,需要反思和解决的问题也会越来越多,包括驾驶环境,法律以及社会发展等等诸多方面。
当然,纵观这一事件也给我们提出了目前几个延伸的话题:
1,车企在包装辅助驾驶功能时,是否要对“自动”的包装加以更多的限制?
2,对于用户正确理解并掌握辅助驾驶的使用,是否需要强制的学习再解锁这个过程?
3,对于某些辅助驾驶功能是帮助安全驾驶,还是给用户增加了额外的心理负担值得商榷。
本文来源于汽车之家车家号作者,不代表汽车之家的观点立场。
- 喜马拉雅山出现的“雪人”是何生物?目击者:智商高、攻击性强
- 喜马拉雅发现新物种!科学家发现“雪人”遗物,令人感到意外
- 是恶作剧还是新物种?喜马拉雅山出现的“雪人”,到底是什么?
- 摩托罗拉|价格屠夫上新!摩托罗拉新机入网:支持68W快充
- 疑似iQOO 10系列渲染图被曝:背部拼接设计辨识度拉满
- 金字塔是时间机器?用途是拉伸和压缩时间,或能使生命延长和衰老
- 物联网|喜马拉雅首推短剧,音频平台入局微短剧赛道
- 摩托罗拉|同样是天玑8100,价格却相差1300元,贵的那款就一定好吗?
- 高通骁龙|摩托罗拉新机皇已入网,与小米抢骁龙8+首发,首发2亿像素相机
- 摩托罗拉edgeS30冠军版,入手仅需1899元,那是非常值得的