
PoinTr:几何敏感的多样点云补全TrICCV 2021 Or 点云( 二 )
- Encoder-Decoder结构:
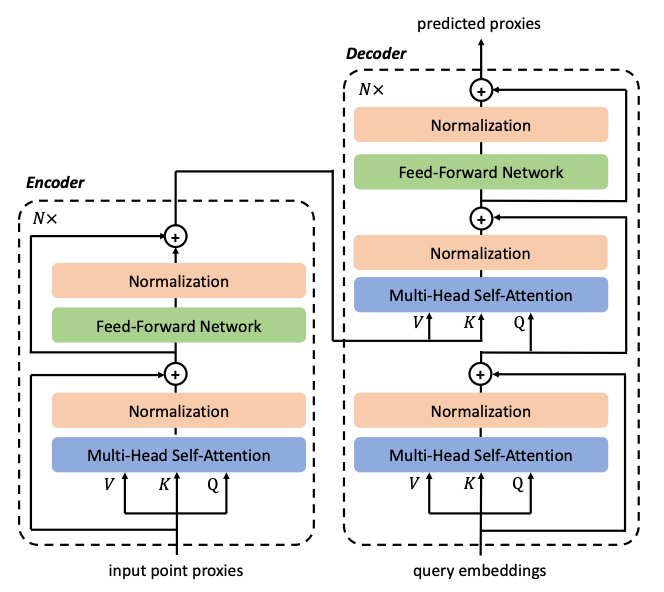
如上图所示,Encoder由多头自注意力层(multi-headself-attention layer)与前馈神经网络(feed-forward network)组成,Decoder则由多头自注意力层、编码器解码器交叉注意力层和前馈神经网络构成。
- 几何敏感的Transformer:
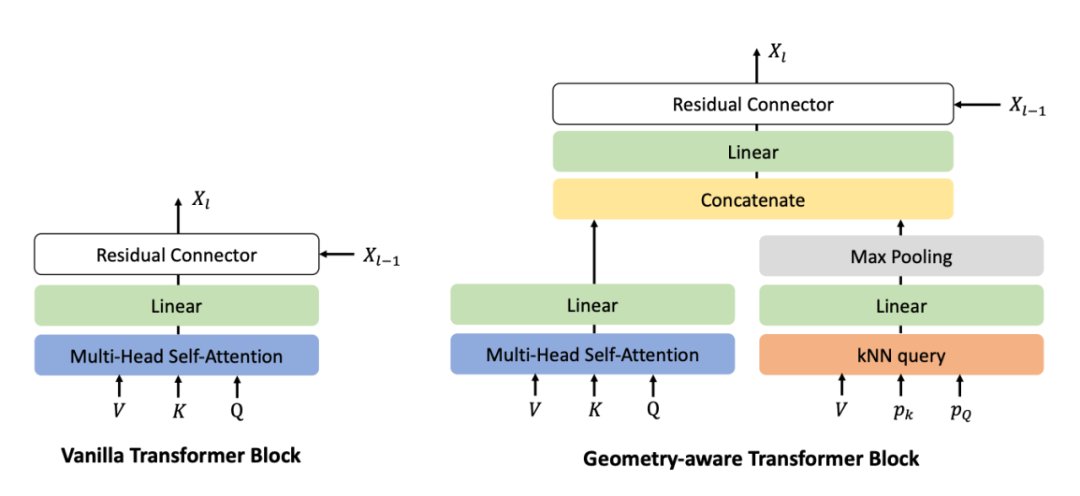
我们针对点云输入设计了一种即插即用的新型transformer block。在原本的transformer 模块中,网络只利用自注意力机制挖掘不同部分之间的关系,这其实是一种基于特征相似度的长程语义关系,为了利用点云数据的归纳偏置,我们将局部几何关系补充到自注意力模块。
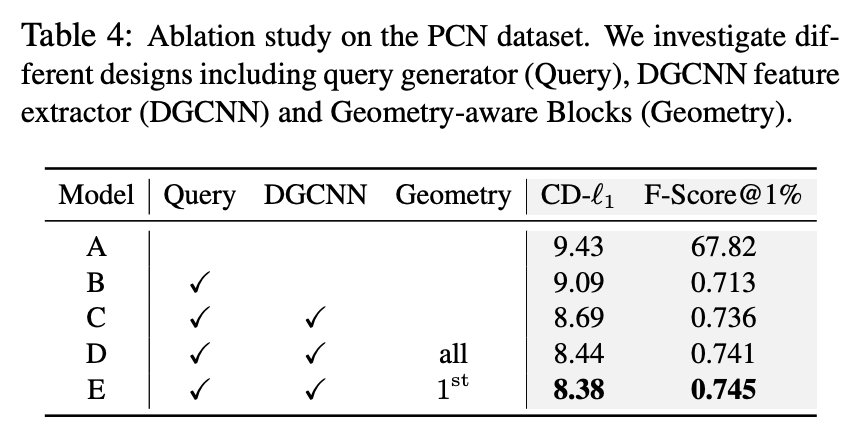
我们根据点代理对应的三维点坐标,使用kNN将空间中相邻的点代理拼接在一起,使用一层线性层进行局部几何信息学习,通过将该结果和自注意力机制的结果进行融合,我们可以同时挖掘长程语义相关性,也同时保留了有效的局部几何关系,有效的提高了模型的性能。
- Query生成器:
- 点云预测:
最后我们将输入点云与预测结果进行拼接,即可以得到最终的预测结果。
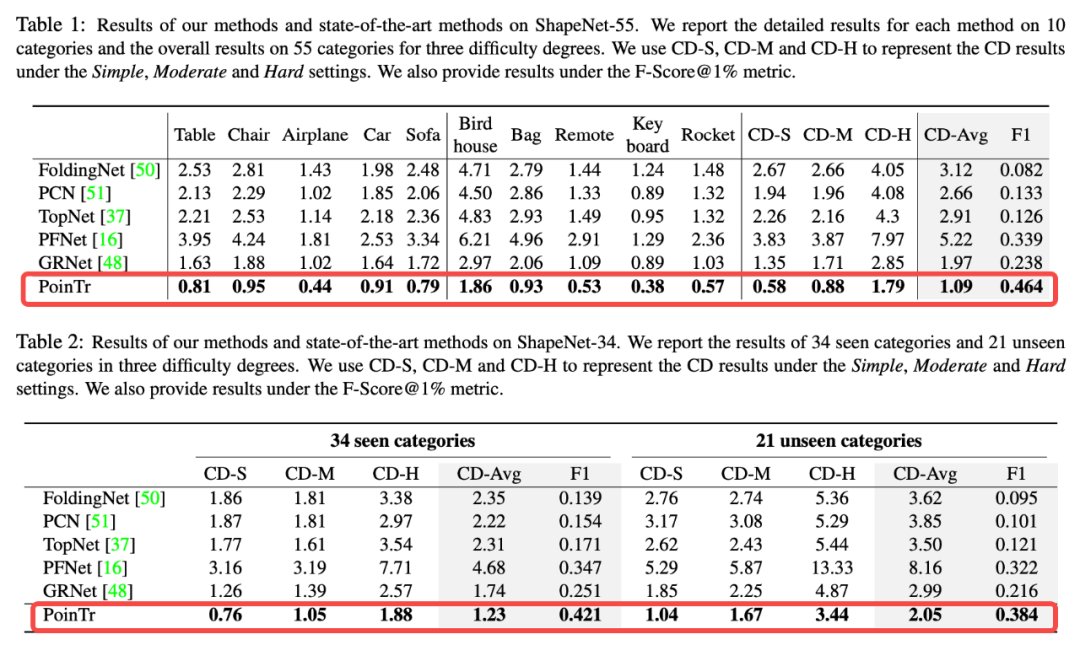
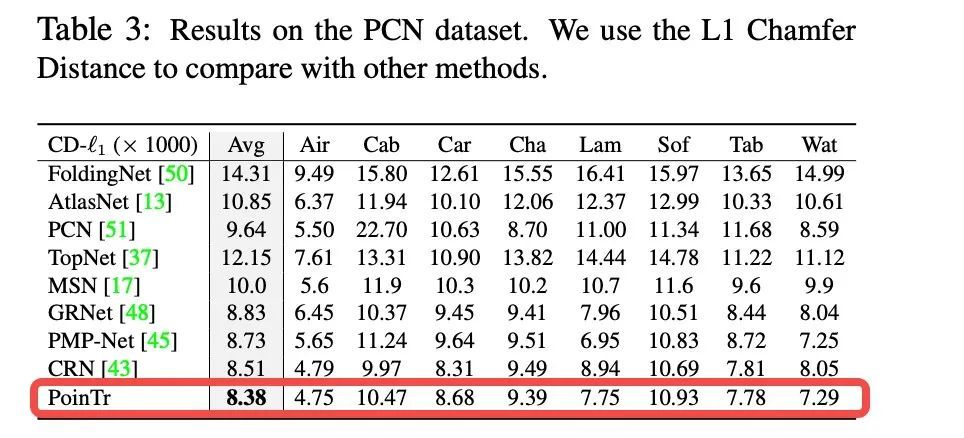
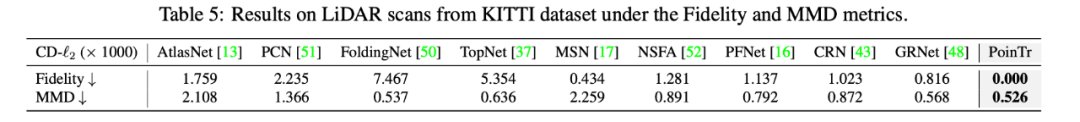
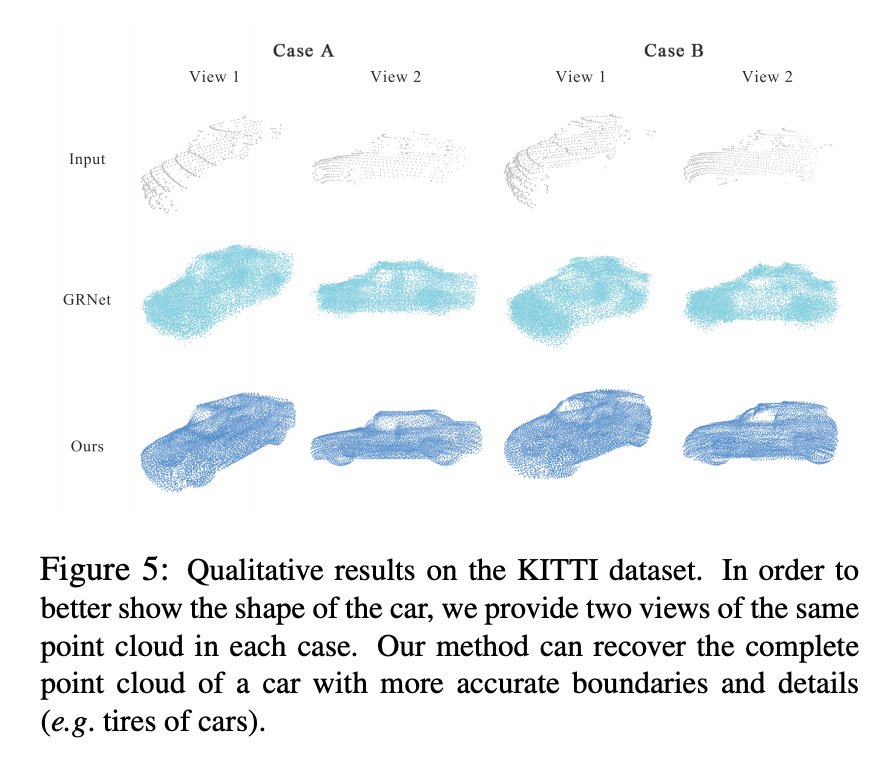
最后我们使用我们的方法对真实雷达数据进行补全,在数值结果和可视化结果下都取得了提升。
- 据CounterpointResearch最新报告显示|苹果拿下2022年q1高端手机市场62%份额
- |康熙皇帝与欧几里得几何
- 黎曼几何证明了高维空间的存在,高维空间是否会存在另一种生命?
- 供应链管理|罗永浩宣称再创业背后:AR领域创业投资机会几何?
- 便利店|超高弹性和温度敏感的3D 打印多模态MXenes水凝胶智能设备
- 电子商务|创业就服罗永浩!深夜宣布退网,埋头开启AR创业,这次胜算几何?
- 什么是儿童敏感期?蒙台梭利:聚光灯照亮了一些东西
- 在收获9家公司成功IPO后|哈勃投资入股美芯晟,美芯晟到底成色几何?
- 加密货币|【医疗合规:不应激励患者同意在社交媒体上,以折扣产品的形式发布敏感材料】
- 曾几何时|苹果错在盲目追求计算摄影?