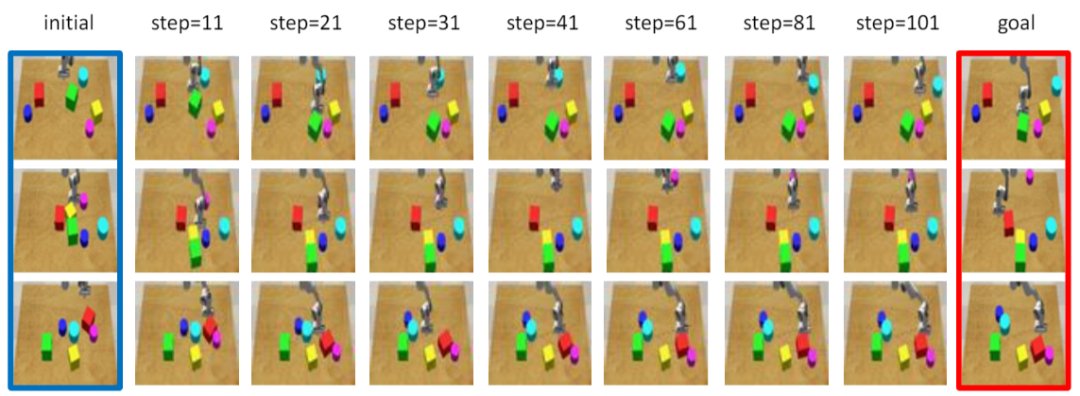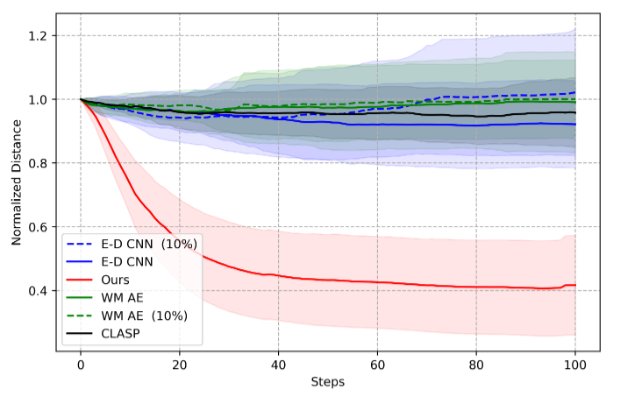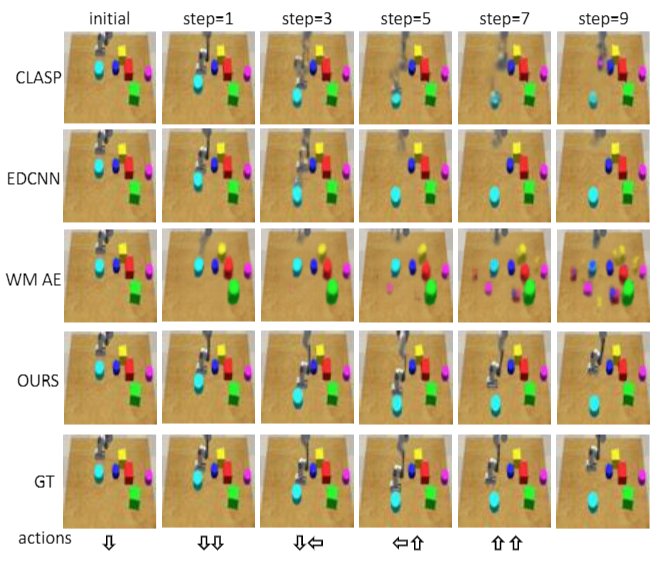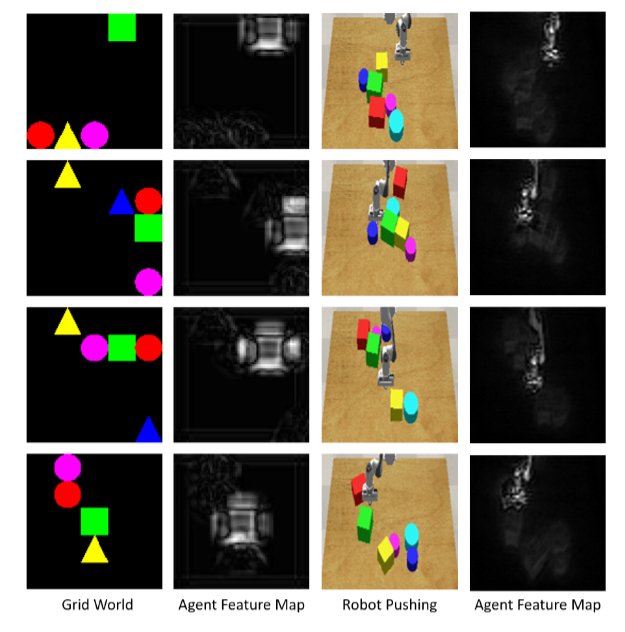
机器人运动控制:我们在 Robot Pushing 环境中测试基于模型的机器人运动控制。图6显示,只有用我们的方法作为环境模型时,能够有效地完成任务,使环境中物体位置与目标位置的距离显著下降。图7对此进行了解释:可视化不同模型做多步预测的过程,只有我们的方法保证了机械臂始终是清晰的,其他方法在多步预测后机械臂的部分均出现模糊,导致规划算法不能有效执行。我们认为,我们的方法对智能体的空间位置和运动进行显式地表示,有利于模型输出智能体不模糊的图像。图5. DMotion在机器人运动控制中的部分效果图6. 机器人运动控制的定量结果,纵轴表示与目标的差距,横轴表示运行步数图7. 机器人运动控制的规划过程中,不同环境模型的预测特征图可视化:在对图像编码器输出的第一张特征图 进行可视化后,我们看到特征图显示了智能体的 mask,丢弃了其他物体的空间位置信息,与我们方法的假设相一致。本文提出了一种无监督地用视频数据学习环境模型的新方法,在视频预测、机器人运动控制的任务中表现了相比监督学习的优越性。未来的研究可以将该方法推广到连续动作空间、多智能体、多关节智能体的场景,以适应更复杂的任务需要。雷锋网雷锋网雷锋网