
没有图纸,机器人也会搭积木桥|IROS 2021 | 积木
【 没有图纸,机器人也会搭积木桥|IROS 2021 | 积木】编辑 | 陈大鑫
用积木拼搭各种建筑应该是很多小朋友童年的一大乐趣。现在,聪明的机器人也能自己玩积木了,而且不用人告诉它成品长什么样,机器人可以自己设计、建造一并完成。
AI 科技评论今天介绍一篇来自清华大学和字节跳动的研究者发表在 IROS 2021的论文: “Learning to Design and Construct Bridge without Blueprint” 
这篇论文提出了机器人设计与搭积木桥任务。如图1最左所示,场景中有两个“悬崖”和若干积木,机器人的任务是利用尽量少的积木把悬崖连接起来。悬崖之间的距离是随机的,物料的数量也是变化的。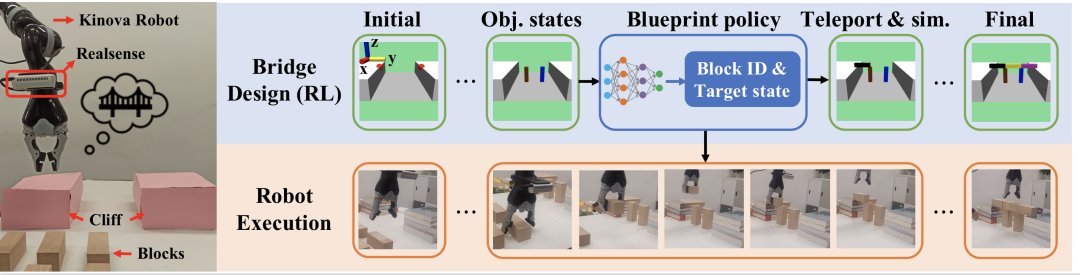
图1:机器人搭桥任务示意
需要强调的是,机器人搭桥任务中需要关注的问题和之前许多机器人操作(manipulation )任务不太一样。之前的工作比如装配 (assembly)、物体布置 (rearrangement)、堆积木 (stacking) 等,它们的最终目标状态都事先知道,不需要机器人自己规划每个物体的目标状态。这就相当于机器人拿着“设计师”给好的“图纸”,只需要负责规划怎样“施工”才能实现图纸上的状态。而在搭桥任务中,机器人手中并没有图纸,它看到的只是两个悬崖和能用来搭桥的积木。至于应该用多少块积木、每块积木摆在哪里才能把悬崖连起来、应该先放哪块再放哪块积木、具体应该怎么把积木放过去,所有的问题我们的机器人都要考虑,现在它得既当设计师又当工程师了。
由于搭桥的任务非常复杂,如果机械臂考虑的每一步动作仅仅是旋转自己关节的角度的话,那需要规划的步数是非常庞大的,直接解这样的问题几乎不可能。所以,该工作借鉴了 Task and Motion Planning (TAMP,任务与动作规划) 的做法,把搭桥抽象成两层问题来做。
在高一层,机器人只关心积木块的移动,每一步动作是“瞬移”一个积木,而省略掉机械臂操作积木的细节。在低一层,机械臂负责解算如何控制自己的关节才能把积木移动过去。换句话说,解决高层问题的智能体主要负责设计桥的形态,所以也叫它 blueprint policy(蓝图设计策略)。
而底层问题其实就是机械臂的 pick and place(抓取与放置)任务,可以交给传统的 motion planning(动作规划)方法解决。整体的框架如图1右侧所示。
搭桥任务主要的难点就是在 blueprint policy 负责的桥梁设计环节。这个问题可以建模为一个 Markov 决策过程 ( MDP: Markov decision process,一种序列决策过程) ,由状态 (state),动作 (action),转移关系 (transition) 和奖励信号 (reward) 定义。Blueprint policy 在每一步会先获取环境的状态,然后决定采取什么样的动作,接着环境会转移到下一个状态,同时将奖励信号反馈给 blueprint policy。就这样,blueprint policy 通过不断地与环境交互,使用强化学习来调整自己的决策,提升自己的表现。MDP 中每个要素的具体定义是这样的:
- 36氪首发|烹饪机器人公司「智谷天厨」获数千万元天使轮融资,羲融善道独家投资
- 位于广东省阳江市的海陵岛自然资源丰富,景色优美,该岛没有 神奇海洋6月28日答案
- 水洞中发现玛雅人残骸,可能并没有消失,或揭开玛雅消失之谜!
- 三星|没有人会在意你用的是索尼A9二代还是一代,靠作品说话
- 世界上最孤独的“手”,他握住一棵树长达50年,却从来没有松过手
- 机器人|华为机器人新专利上线 网友:先有华为后有天开上鸿蒙如升仙
- 第六届全省中小学生互联网+机器人设计活动决赛顺利结束
- 旗舰机|旗舰机的更新对于任何一家厂商都没有难度,但入门级,还得看绿厂
- Java|李佳琦消失扯下阿里“遮羞布”,原来淘宝根本就没有护城河
- “文旅机器人小i”上岗