
自动驾驶|技术解析:激光雷达,并非单车自动驾驶的终结方案( 二 )
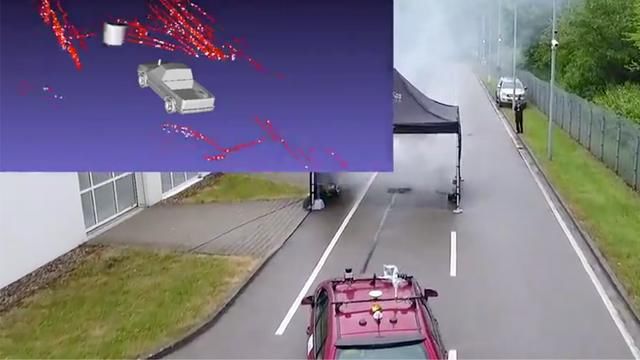
激光方案在这样的环境下也没有好多少,在雨雪雾天气下,障碍物监测能力受限;而且,不同雨滴直径对于激光的影响不同,雨滴越大,激光点云识别效率就越低。而且,在使用1550nm激光对烟雾进行测试时,由于激光没有穿透烟雾,感知系统识别之后认为前方存在障碍物。
也就是说,目前的感知系统还无法成为不受白天或黑夜,不受恶劣天气影响,全天时、全天候的传感器。
一个大胆猜想,把红外热成像传感器,加到自动驾驶汽车里。这项技术如果在汽车领域大规模应用,极端天气/环境下的自动驾驶应该会更完善。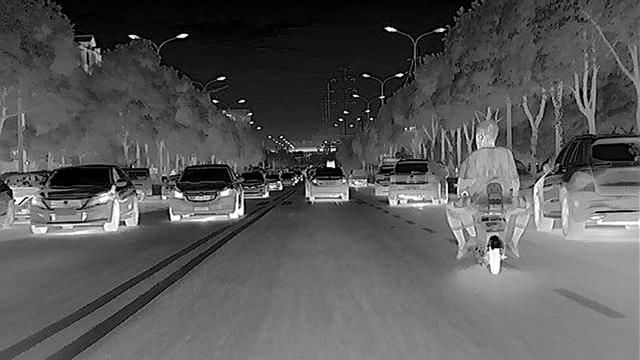
和激光雷达、摄像头、毫米波雷达这几种主流传感器相比,红外热成像技术捕捉到的图像分辨率更高;而且,由于生物会散发热量,所以热成像可以轻松分辨出生物与其他物体,而且不受天气影响。红外热成像原理,只要物体有温度,都会被探测到红外能量从而转换为电信号,然后生成热图像。如果应用到自动驾驶汽车上,可以解决夜晚驾驶,没有光线的夜晚,照样可以成像。
当然,仅仅依靠红外热成像,是不能解决极端天气下的自动驾驶。举个例子:穿黑衣服的行人,在没有路灯的条件下,依靠可见光的视觉感知不太好识别;那有可能会被毫米波雷达识别,但如果行动速度慢或停滞,那就不能判断物体是否为生物;如果,加入热成像系统,带有体温特征,配合自动驾驶算法做出判定为前方物体为生物,再做出预判,这样自动驾驶汽车在视觉感知系统没有看到,毫米波雷达探测不准的前提下就能确定,前方的物体是生物,且能做出预判。
那么,反推,如果不可见光条件下,表面温度均匀30°的物体放在温度为30°的场景内,用热成像设备可能看不到这个物体。然后,结合激光雷达生成的多维度清晰图像+温度信息,配合算法,计算出在同样温度下的生物,再做出预判。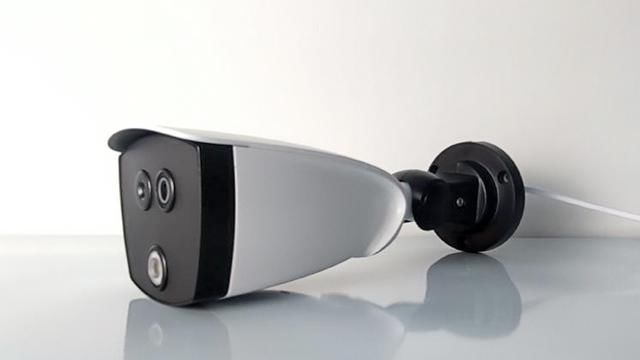
一个问题,红外传感器为什么没有像激光雷达一样,应用在自动驾驶汽车上。受限于成本、和小型化的问题;目前用于测温的红外传感器,支持同时多目标追踪的普遍价格在7000元以上,而且体积相较于目前车载摄像头来说,偏大。如果解决小型化问题,成本肯定会更高,再配合软件算法和芯片使用在汽车上,成本会更高;奥迪A8L上的夜视系统,仅提供可视化,选配就需要3.2万元。
最后,就目前来看,作为出行工具的汽车,最重要的核心因素是安全驾驶;目前自动驾驶感知系统依靠摄像头提供的视觉、激光雷达提供的点云图,都存在一定弊端。自动驾驶传感器,绝对不是排他性的,而是从属和互补的关系,只有融合才能让自动驾驶系统获得更精准且可信的信息,但面对极端条件下的驾驶情况,如果能更准确的从物体中分辨出生物,从安全的角度来看,非常重要。
本文来源于汽车之家车家号作者,不代表汽车之家的观点立场。
- 为什么现在很少有人提及“克隆技术”了?“克隆技术”有何缺点?
- A股:光伏电池片技术的“杀手锏”,HJT电池真正龙头仅有这5只!
- 打印机|网购的无线打印机,竟能自动打印他人文件?
- 电信|印度电信和IT部长:印度本土研发的5G技术有潜力赢得全球市场
- 无人驾驶|189元Ticwatch GTK智能手表上手评测:颜值、运动、电量集一身,香
- 罗斯威尔坠毁了3架UFO?逆向工程研究早已开始,外星技术已被掌握
- NVIDIA的DLSS技术已经深受玩家和开发者认可|性能2倍于DLSS!AMD游戏神技FSR 2.0正式支持Xb
- 电子商务|3D打印机有多强大?科学家曾利用3D打印技术打印出火箭喷射器
- 此前|华为nova 10系列快充新技术:100W媲美友商150W
- 运用元宇宙技术强化“汉字田园”建设的初步构想