
自动驾驶|技术解析:激光雷达,并非单车自动驾驶的终结方案
你愿意把方向盘交给车么?
【 自动驾驶|技术解析:激光雷达,并非单车自动驾驶的终结方案】自动驾驶一直都是大家关心的问题,发展多年,但还是有唱衰自动驾驶的声音,说这是个伪命题,实现脱手驾驶太困难了。喷着喷着,就从L1自动驾驶慢慢喷到了L3级,从毫米波雷达换到了激光雷达,有人还在否定已经获得的成果。
但这部分人的否定,不无道理,现在自动驾驶大概分为两派。以特斯拉为首的纯视觉派、另一个是激光雷达派,都能实现L1和L2级别的自动驾驶。再更高级别的自动驾驶,实现起来就存在着一定困难,而且现在的自动驾驶都有一个问题是段时间内无法解决的。
在极端天气下,你更相信自己,还是自动驾驶?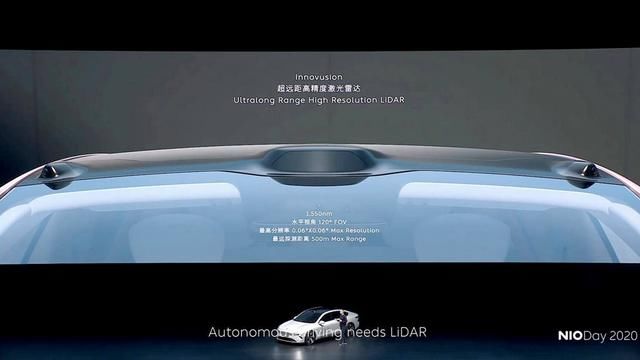
关于极端天气后面会讲,现在你能使用到的自动驾驶技术来自于两种感知方式,视觉派、激光派。特斯拉CEO马斯克是坚定的视觉派,他diss 激光雷达好几次了,也永远不会用激光雷达,所以特斯拉一直用摄像头+雷达实现视觉感知的自动驾驶功能。
特斯拉的Autopilot这套辅助驾驶传感器包括8个摄像头,提供汽车周围360度的辐射范围,最大辐射半径达到250米;还有12个超声波传感器,1个前向毫米波雷达系统。
8个摄像头像素均为120万,且都来自On Semiconductor在2015年发布的产品。这3个摄像头具有不同的功用,其中一颗最远探测距离为150米,起到主要识别功用。第二颗摄像头最大探测距离250米,但视角范围局限,第三颗是为了弥补前两者的视角范围,主要用于获得更大的探测范围。雷达用的是大陆提供的产品,最大监测距离160米。
特斯拉坚持的视觉感知方案,简单说就是用摄像头模拟人眼,收集到的2D画面传给处理系统、进行3D恢复、分析驾驶状况做出预判,最后通过行驶机构执行驾驶命令。
虽然,特斯拉一直鼓吹自己要做全自动驾驶,但实际操作时只能作为L2级别使用;现在,Autopilot能实现的辅助驾驶功能有车道内自动辅助转向、自动辅助加速和自动辅助制动、自动辅助导航驾驶以及自动辅助转向。
相对更完善的,是今年迎来量产元年的激光雷达。以AQUILA超远距高精度激光雷达为例,120°的超广视角,等效300线的高分辨率,500m的最远探测距离,采用1550nm激光。然后,底层逻辑是通过向被测目标发射激光束,测量反射或散射信号的到达时间、频率变化参数,来确定目标的距离、方位、深度和运动状态等信息,再生成多维信息图像。由于其具有较高的角度、速度和距离分辨率,有着比视觉感知系统更清晰的目标图像,还能同时跟踪多个目标物体。
以上两个主流的自动驾驶感知方案,日常驾驶没问题,但遇到极端天气就是个事儿。说回极端天气的问题,两个主流方案在面对这件事儿时都存在着点儿问题。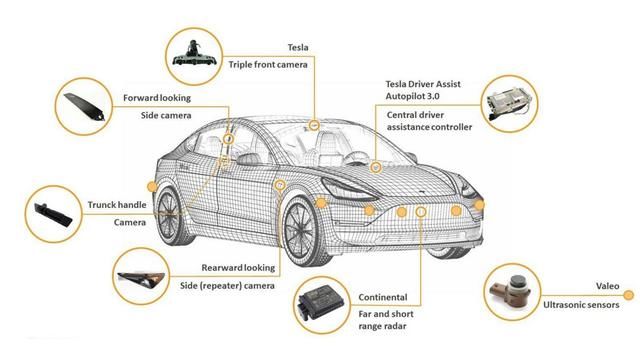
特斯拉的方案主要依靠视觉,所以,特斯拉的环境感知是通过基于二维信息重建的三维场景。二维转换三维,必定会有信息丢失,所以特斯拉存在着对远处物体有误识别的情况。举个例子,夜晚、行人、深色衣服+大雾/雨雪天气,然后,毫米波雷达识别人相对不够精准,视觉感知系统又是被环境所限,更别说加上视觉欺骗了。虽然,特斯拉有大量数据用于深度模型训练,但实际应用还是没法保证完全正确的处理所有场景,尤其是极端天气下的场景。而且还有预判失准,错误预估了道路环境和障碍物位置,虽然是小概率事件,但也是存在。
- 为什么现在很少有人提及“克隆技术”了?“克隆技术”有何缺点?
- A股:光伏电池片技术的“杀手锏”,HJT电池真正龙头仅有这5只!
- 打印机|网购的无线打印机,竟能自动打印他人文件?
- 电信|印度电信和IT部长:印度本土研发的5G技术有潜力赢得全球市场
- 无人驾驶|189元Ticwatch GTK智能手表上手评测:颜值、运动、电量集一身,香
- 罗斯威尔坠毁了3架UFO?逆向工程研究早已开始,外星技术已被掌握
- NVIDIA的DLSS技术已经深受玩家和开发者认可|性能2倍于DLSS!AMD游戏神技FSR 2.0正式支持Xb
- 电子商务|3D打印机有多强大?科学家曾利用3D打印技术打印出火箭喷射器
- 此前|华为nova 10系列快充新技术:100W媲美友商150W
- 运用元宇宙技术强化“汉字田园”建设的初步构想