
麻省理工学院|麻省理工教无人机高效避障,每秒11米飞越复杂场地
智东西(公众号:zhidxcom)
编译 | 健恩
编辑 | 高歌
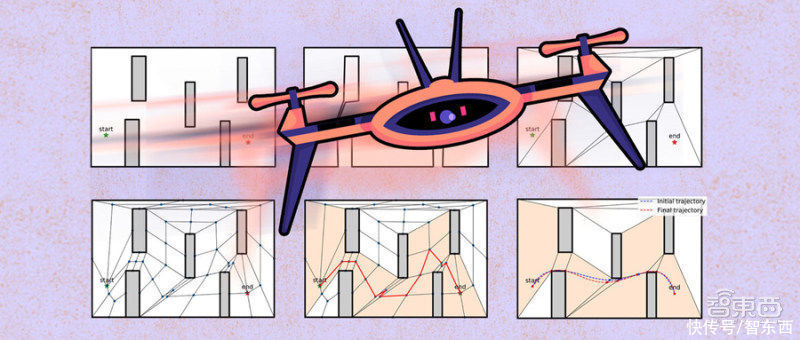
智东西8月14日消息,麻省理工学院的航空航天工程师设计了一个方法,可以帮助无人机找到避开障碍物的最快路线,从而避免坠毁。利用这个方法训练过的无人机穿越复杂场地的速度能比传统方法训练的无人机快20%。
当无人机快速飞行的时候,空气动力学变得复杂且无法预测,无人机本身也变得不稳定,这就导致它可能无法很好的躲避障碍物。研究人员通过将计算机模拟与现实实验的数据相结合的方式设计出了新方法,可以更好的解决这一问题。
这项研究结果于7月29日发表在《国际机器人研究杂志(The International Journal of Robotics Research)》上,论文题目为《用时最优的四旋翼飞行器机动性的多保真黑箱优化(Multi-fidelity black-box optimization for time-optimal quadrotor maneuvers)》。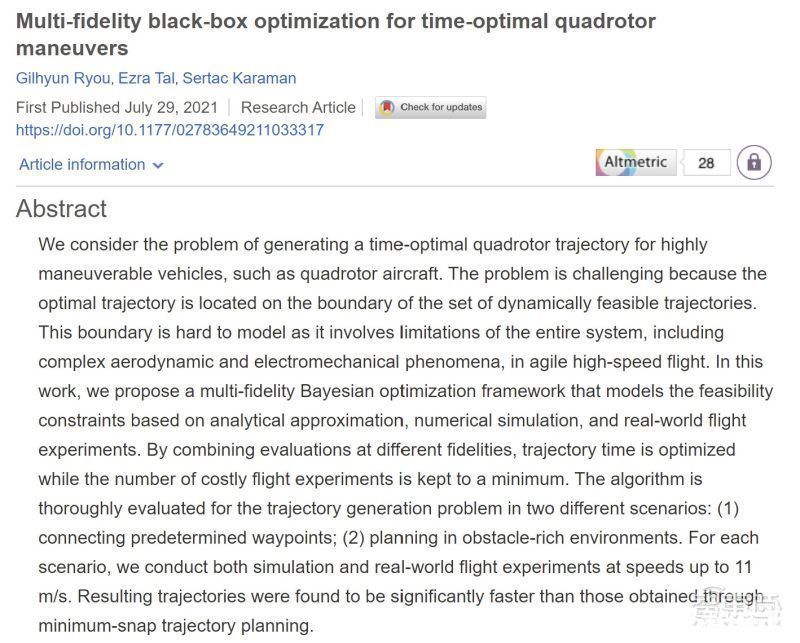
论文链接:https://journals.sagepub.com/doi/10.1177/02783649211033317
一、空气动力学难模拟,无人机高速飞行避障成难题在无人机比赛中,参赛队会相互竞争,看看哪款无人机经过了更好的训练,可以快速的通过障碍赛道。但是无人机飞的越快,越容易变得不稳定,时常会撞到障碍物发生坠机。因此,如何让无人机在高速飞行的过程中有效地躲避障碍,成了研究者们想要解决的一大难题。
麻省理工学院的航空航天工程师通过将计算机模拟与现实实验的数据相结合设计出了一种新方法,能够帮助无人机找到绕过障碍物的最快路线。
如果打算让无人机缓慢飞行,那么训练无人机绕过障碍物是相对简单的。空气阻力等空气动力学通常不会在无人机的低速状态下发挥明显作用,因此可以排除在无人机行为的建模之外。
但是在无人机高速飞行时,空气动力学的影响要明显的多,而且这时无人机更难预测并应对可能发生的情况。
“在高速下,存在难以模拟的复杂的空气动力学,因此我们使用现实世界中的实验填补这些难以模拟的黑洞。”麻省理工学院航空航天系研究生Ezra Tal说。
二、研究者模拟数千个场景,让无人机以11m/s高速穿越障碍研究团队的另一名研究生Gilhyun Ryou说:“当无人机飞的很快的时候,很难估计自己在哪里,并且这时无人机向控制其飞行的电机发送信号可能会出现延迟,或者可能会突然出现电压下降等动态问题,这导致无法用传统的方法对无人机的飞行进行建模。”
在过去,为了了解空气动力学如何影响高速飞行中的无人机,研究人员必须在实验室中进行许多次实验,将无人机设置成不同的速度与飞行轨迹,以查看哪种飞行模式既快速又安全,这是一个昂贵且复杂并且经常发生无人机坠毁的过程。
针对这一问题,麻省理工学院的研究人员提出了一个多保真(multi-fidelity)Bayesian优化框架,基于解析模拟和真实世界的飞行实验对飞行的可行性进行建模,评估每种飞行可能,优化飞行轨迹和飞行时间,并大大降低所要进行的实验次数。
研究人员首先将无人机在穿越障碍赛道时可能出现的行为模拟了数千个场景,每个场景都有不同的飞行路径。然后他们根据每种情况是否可行绘制了图表,根据这些图表可以快速找到最有希望成功的飞行场景或轨迹,然后在实验室中进行尝试。
“我们可以廉价而快速地进行这种低保真模拟,来查看既可行又快速的飞行路径。然后我们在实验中按照这些轨迹飞行,看看哪些在现实世界中是实际可行的。”Ezra Tal说。
- 20年磨一剑 实现国产膜电极的规模应用 武汉理工大学潘牧团队获湖北省技术发明奖一等奖
- 宿华|两个理工男,以短视频创业起家,公司上市超千亿,为啥?
- 理工大学|外媒:人工智能可“提取”网文读者情绪
- 京东|他是麻省理工的博士,被称为“中国互联网教父”,身价60多亿却58岁未婚
- 苹果|两个理工男,以短视频创业起家,公司上市超千亿,为啥?
- 国内首个产品管理工具 PingCode Ship 正式发布
- 为强化国家新一代人工智能发展规划实施的组织保障和研究支撑|武汉理工大学与四通信服成立人工智能技术研究中心
- 小米科技|“理工男”思想下的小米拍照理念,这次终于迎来变化!7月有大招
- 高考结束了,学校维保管理工作又该加强了
- 麻省理工学院|2022年十项突破性技术-麻省理工科技评论