
特斯拉「纯视觉」自动驾驶发布,「感知冗余」还有必要吗?( 二 )
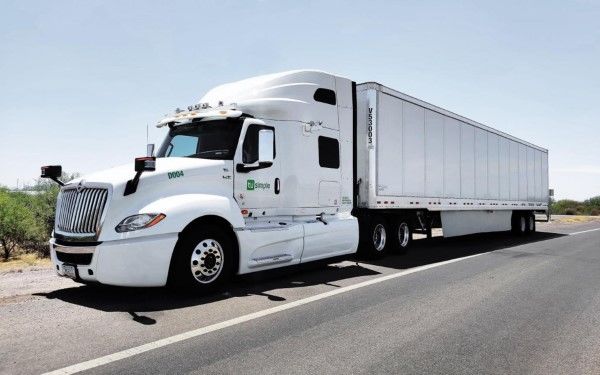
2016年5月,美国佛罗里达州一辆开启了Autopilot自动驾驶模式的特斯拉与白色重型卡车相撞,导致特斯拉车主身亡。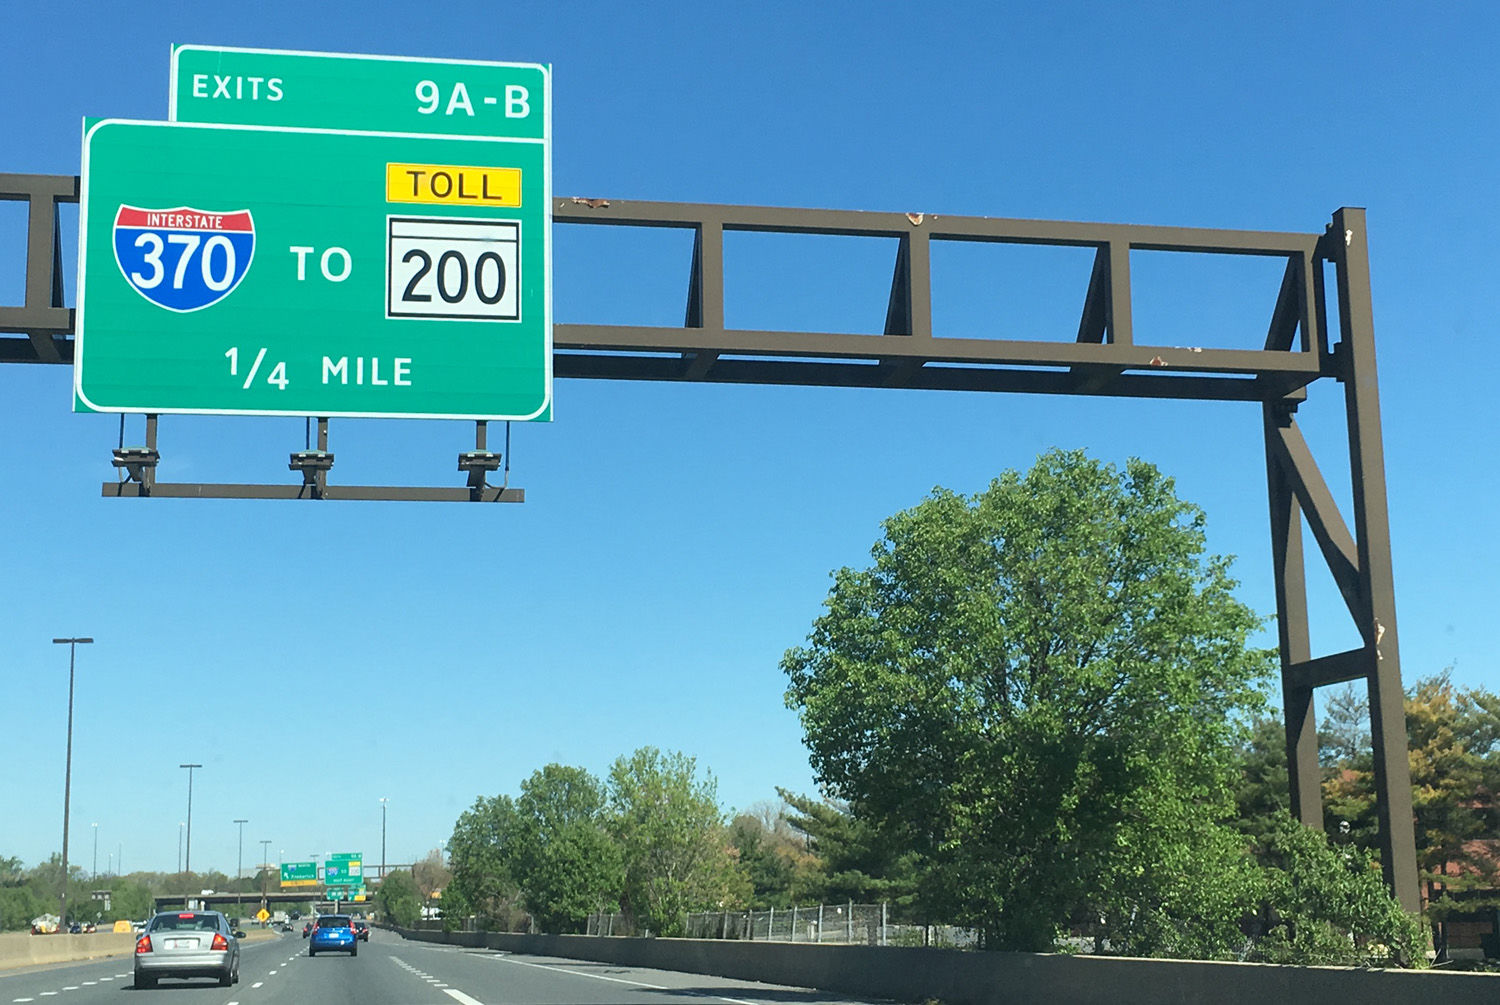
而Autopilot判断错误的主要原因,有可能是毫米波雷达测距误判。当时毫米波雷达已测到前方有巨大障碍物,但可能因为卡车反射面积过大和车身过高,毫米波雷达将拖挂车误判为悬挂在道路上方的交通指示牌;同时,前置摄像头EyeQ3很可能也产生了误判。因为事故拖挂车是横置的,全身白色,没有色彩警告,在阳光强烈的环境下,图像识别系统容易将拖挂车误判为白云,故而没有发出警报。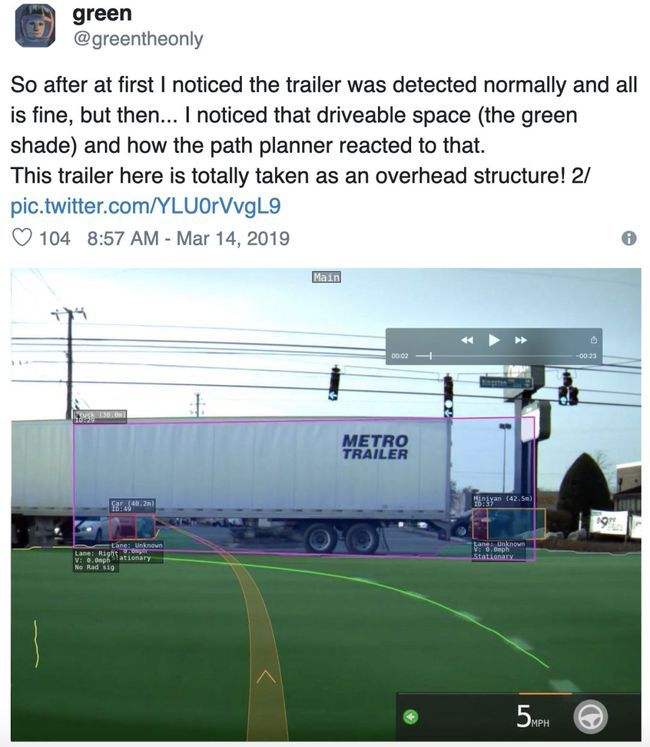
而这样的误判,在2019年依然存在。一位叫green匿名工程师在Twitter上表示。他的特斯拉一开始检测到了前方的拖车,但后来green发现,在几秒钟内的画面内,由于拖车下的大空间,Autopilot没有识别出它是一辆拖车,而把它判定当成了一个可以穿越的物体,并明确汇出了绿色的可行驶区域,和黄色的驾驶预测线,如果不是人为干预,车辆很可能会从拖车底下穿过去,那么3年前的悲剧,很可能再次上演。
如此看来,摄像头+毫米波雷达方案尚且缺乏冗余度,光靠摄像头的「纯视觉感知」方案,如果面对更复杂的驾驶场景,显然有些单薄了,缺乏『冗余设计』,则很难为高阶自动驾驶提供更高级别的安全保证。
3. 自动驾驶场景需要深度本土化,体验才能更好
a) 最新的特斯拉FSD在北美表现怎么样?
在最新版本的FSD推送后,不少Twitter博主守着晚上0点的更新迫不及待进行了测试。
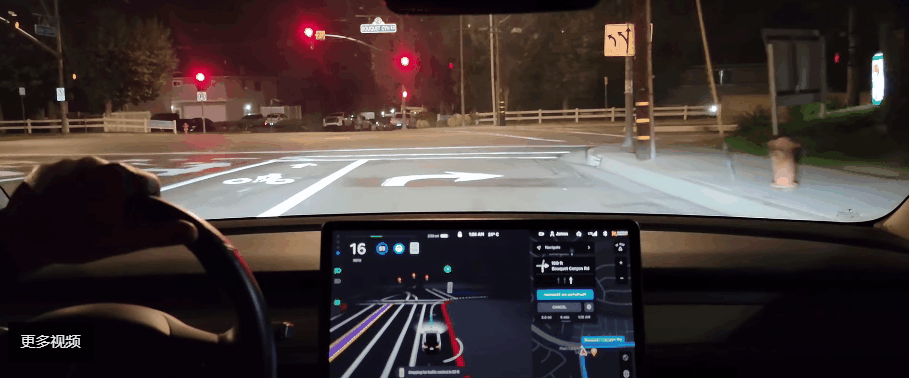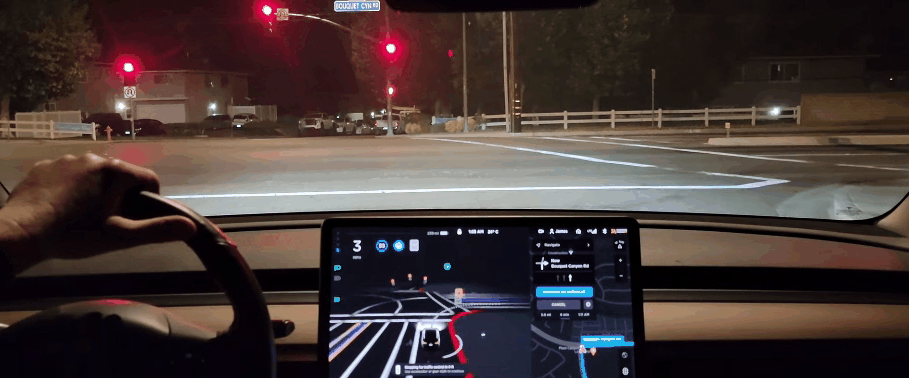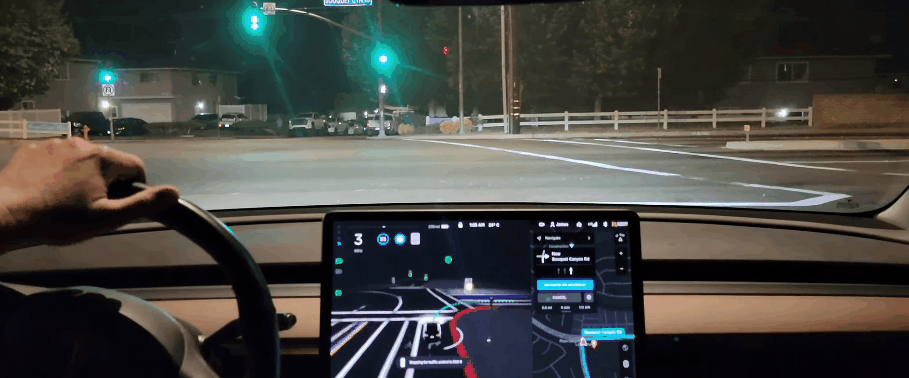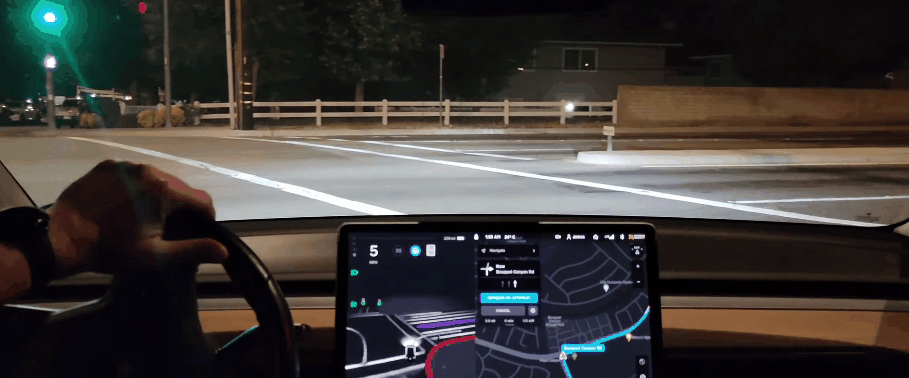
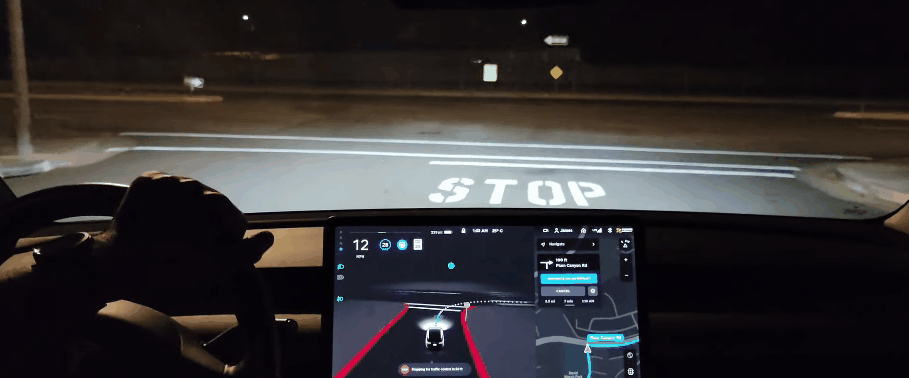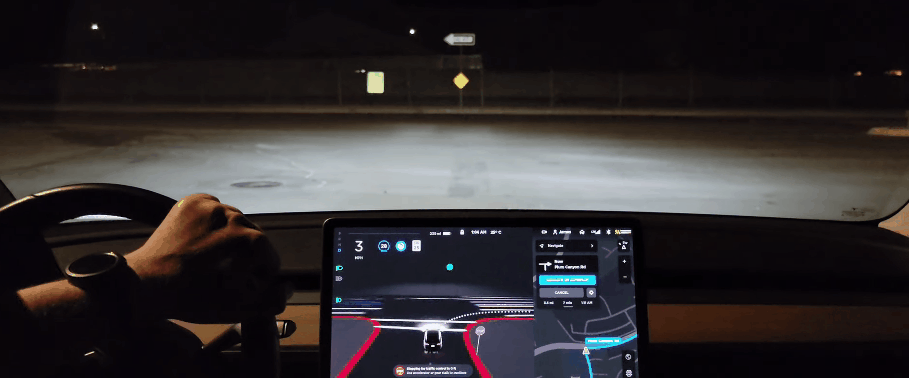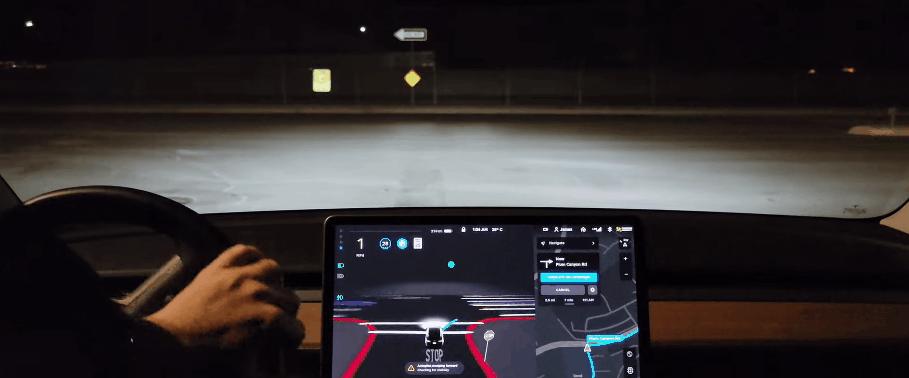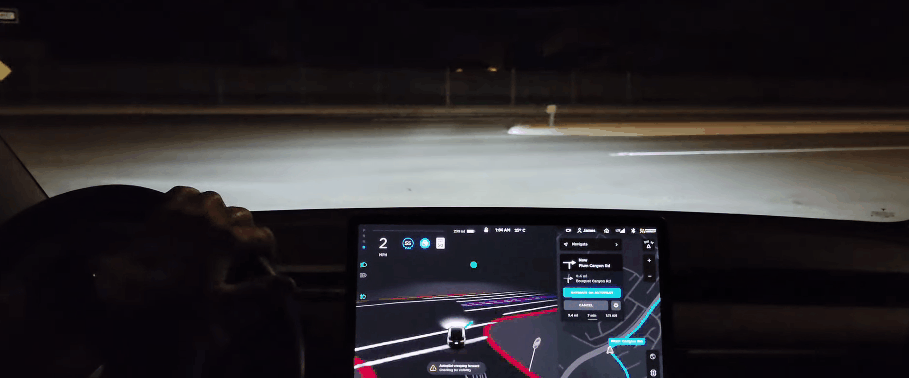
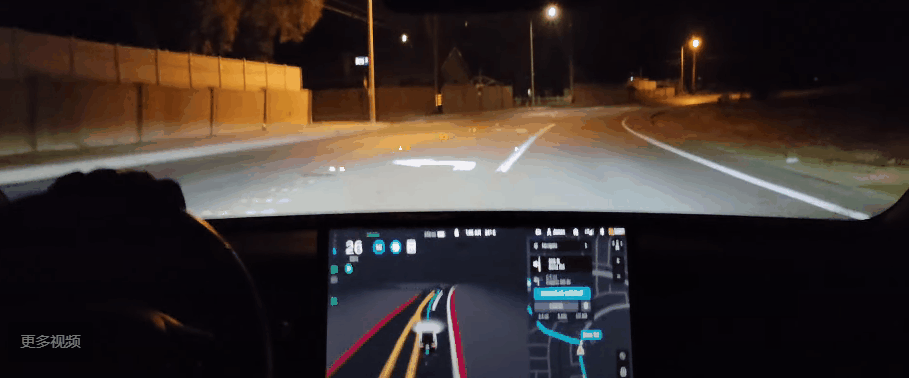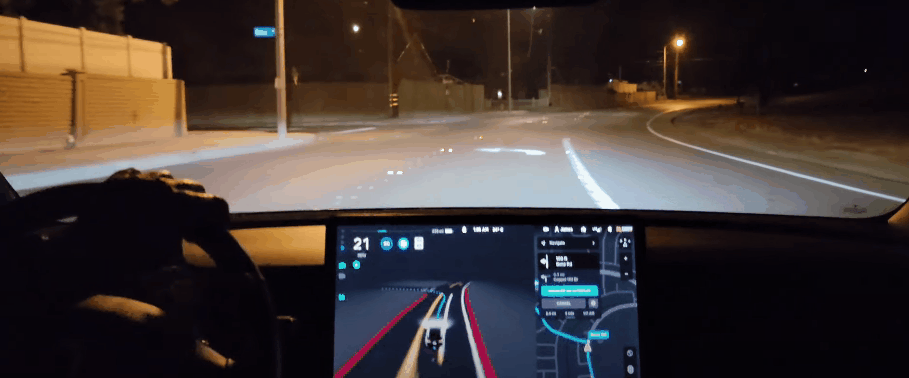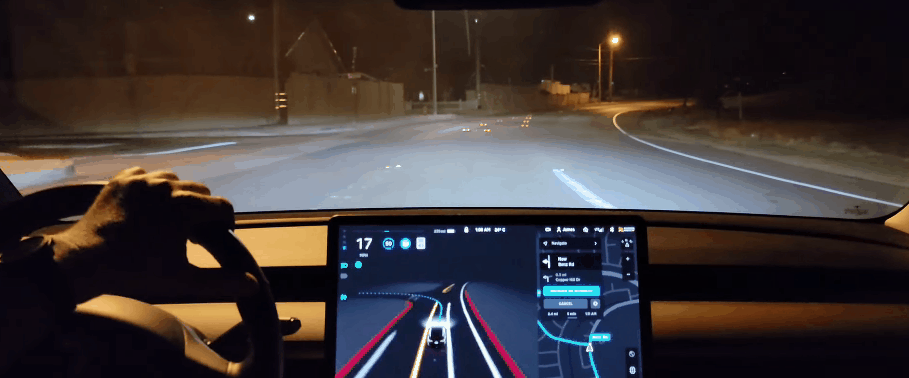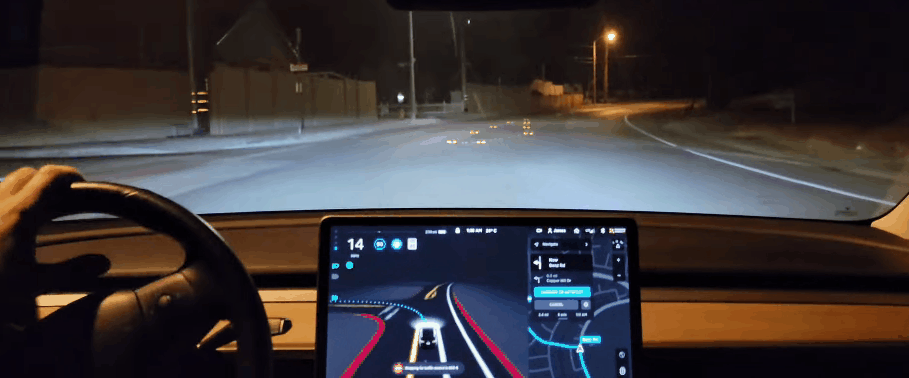
只是在V9.0自动驾驶的情况下,车辆经过减速带时速度为18-19英里/小时(30公里/小时),这个速度似乎对驾驶员和乘客的屁股不太友好。不过这位博主说得最多的一句话是『Smooth』,全程「纵享丝滑」让德芙都想打钱。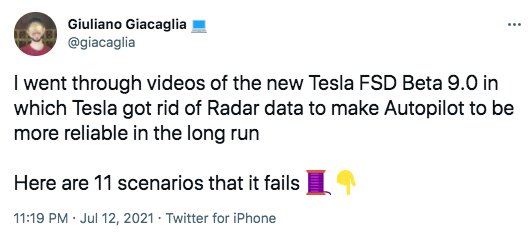
不过,随着参加测试的博主越来越多,特斯拉的FSD Beta V9.0开始出现一些未能识别的场景BUG,这位网友在西雅图的道路上针对各种场景进行了详细的测试,结果发现了11种让V9.0「无法正确执行」的场景。
- 36氪首发|烹饪机器人公司「智谷天厨」获数千万元天使轮融资,羲融善道独家投资
- 喜马拉雅山出现的“雪人”是何生物?目击者:智商高、攻击性强
- 喜马拉雅发现新物种!科学家发现“雪人”遗物,令人感到意外
- 社交|腾讯视频为IP编写「价值算法」
- 是恶作剧还是新物种?喜马拉雅山出现的“雪人”,到底是什么?
- 摩托罗拉|价格屠夫上新!摩托罗拉新机入网:支持68W快充
- 疑似iQOO 10系列渲染图被曝:背部拼接设计辨识度拉满
- 金字塔是时间机器?用途是拉伸和压缩时间,或能使生命延长和衰老
- 物联网|喜马拉雅首推短剧,音频平台入局微短剧赛道
- 摩托罗拉|同样是天玑8100,价格却相差1300元,贵的那款就一定好吗?